


Trong kỷ nguyên Công nghiệp 4.0 và chuyển đổi số sản xuất, yêu cầu về độ chính xác, tốc độ đáp ứng và khả năng đồng bộ thời gian thực của máy móc ngày càng khắt khe. Các chuẩn bus trường truyền thống như CANopen, Profibus dần bộc lộ giới hạn về băng thông và độ trễ.
Chính trong bối cảnh đó, EtherCAT (Ethernet for Control Automation Technology) ra đời như một cuộc cách mạng, thiết lập nên chuẩn mực mới cho mạng Ethernet công nghiệp.
Vậy EtherCAT là gì? Vì sao công nghệ do Beckhoff tiên phong phát triển lại trở thành tiêu chuẩn vàng trong các hệ thống tự động hóa hiệu năng cao? Cùng SUN tìm hiểu chi tiết qua bài viết dưới đây.
1. EtherCAT là gì? Nguồn gốc phát triển
EtherCAT (Ethernet for Control Automation Technology) là một giao thức mạng công nghiệp thời gian thực dựa trên nền tảng chuẩn vật lý Ethernet (IEEE 802.3), được phát triển đầu tiên bởi tập đoàn Beckhoff Automation vào năm 2003.
Nhận thấy tiềm năng khổng lồ của công nghệ này đối với toàn ngành, Beckhoff đã đưa EtherCAT thành chuẩn mở quốc tế. Hiện nay, công nghệ này được quản lý và phát triển bởi ETG (EtherCAT Technology Group) – tổ chức mạng công nghiệp lớn nhất thế giới với hàng nghìn thành viên gồm các nhà sản xuất thiết bị tự động hóa, OEM và viện nghiên cứu trên toàn cầu.
Khác với Ethernet văn phòng thông thường, EtherCAT được thiết kế chuyên biệt để truyền tải các gói dữ liệu điều khiển I/O nhỏ gọn với chu kỳ ngắn (dưới 100 micro-giây) và độ sai lệch thời gian gần như bằng 0.
2. Cơ chế hoạt động EtherCAT
2.1 Nguyên lý hoạt động "Processing-on-the-fly": Bí quyết tạo nên tốc độ vô song
Mô hình Ethernet truyền thống hoạt động theo kiểu: Master gửi gói tin đến trạm 1 trạm 1 nhận toàn bộ gói tin vào bộ đệm, giải mã, phản hồi Master tiếp tục gửi đến trạm 2, trạm 3... Chu trình tuần tự này tích lũy độ trễ ngày càng lớn khi số lượng trạm tăng lên.
EtherCAT phá vỡ hoàn toàn rào cản này bằng nguyên lý "Processing-on-the-fly":
- Master chỉ phát duy nhất một khung truyền Ethernet tiêu chuẩn đi qua toàn bộ các trạm Slave (Topology vòng kín hoặc chuỗi).
- Khi gói tin đi qua chip phần cứng chuyên dụng (EtherCAT Slave Controller) của từng Slave, Slave sẽ đọc trực tiếp dữ liệu điều khiển được gán cho nó và đồng thời chèn dữ liệu phản hồi vào khung truyền mà không làm dừng gói tin.
- Gói tin chỉ bị trễ một khoảng thời gian cực nhỏ (vài nano-giây) do trễ phần cứng. Đến trạm cuối cùng, tín hiệu tự động quay vòng trở lại Master thông qua lớp vật lý full-duplex của cáp Ethernet.
Nhờ cơ chế này, hiệu suất tận dụng băng thông của EtherCAT có thể đạt trên 90% (trong điều kiện phù hợp) , thay vì chỉ khoảng 10% – 20% như Ethernet tiêu chuẩn.
2.2. Bộ 3 cơ chế kỹ thuật tạo nên độ chính xác nano-giây
Bên cạnh tốc độ khung truyền, điều gì giúp EtherCAT làm chủ được những cỗ máy phối hợp hàng trăm trục chuyển động phức tạp? Đó là sự kết hợp hoàn hảo giữa 3 trụ cột kỹ thuật:
2.1. Distributed Clocks (DC)
Khi điều khiển 50 cánh tay robot cùng nâng đồng thời một tấm phôi cơ khí lớn, mọi sai lệch về thời điểm kích hoạt dù chỉ một phần triệu giây cũng có thể làm biến dạng sản phẩm.
Cơ chế Distributed Clocks giải quyết bài toán này qua hai bước:
- Đo độ trễ đường truyền: Master phát tín hiệu thăm dò để đo chính xác thời gian lan truyền tín hiệu cáp vật lý giữa từng node mạng.
- Bù trừ cục bộ: Mỗi thiết bị Slave sở hữu một bộ dao động đồng hồ riêng, tự động cộng/trừ độ trễ để triệt tiêu hoàn toàn độ lệch.
-> Toàn bộ các thiết bị phân tán trên hệ thống đều đồng quy về cùng một mốc thời gian với sai số (jitter) nhỏ hơn 100ns (<0.1 s).
2.2. PDO & SDO
Dựa trên cấu trúc CANopen over EtherCAT (CoE), EtherCAT chia dữ liệu thành hai tuyến giao thông riêng biệt:
- PDO (Process Data Object): Tuyến đường ưu tiên cao nhất, truyền dữ liệu chu kỳ thời gian thực (cyclic). Đây là nơi luân chuyển các giá trị biến thiên từng micro-giây như vị trí encoder, vận tốc động cơ hay tín hiệu cảm biến quang.
- SDO (Service Data Object): Tuyến đường phụ truyền dữ liệu không chu kỳ (acyclic). Được dùng khi cần tra cứu tham số, cài đặt cấu hình ban đầu hoặc đọc nhật ký mã lỗi chẩn đoán từ driver mà không làm gián đoạn luồng dữ liệu PDO đang vận hành.
2.3. EtherCAT State Machine (ESM)
Nhằm bảo vệ an toàn cho cơ cấu cơ khí và con người, mọi thiết bị Slave đều phải trải qua quy trình khởi động 4 bước nghiêm ngặt trước khi chính thức vận hành:
- Init: Kiểm tra liên kết vật lý cơ bản, chưa có giao tiếp ứng dụng.
- Pre-Operational (Pre-Op): Kích hoạt kênh SDO để Master nạp thông số và cấu hình mạng.
- Safe-Operational (Safe-Op): Kích hoạt kênh PDO. Lúc này Master đã đọc được toàn bộ tín hiệu cảm biến và encoder, nhưng các ngõ ra công suất (Output) vẫn bị khóa an toàn.
- Operational (Op): Toàn quyền vận hành. Master bắt đầu xuất lệnh điều khiển động cơ và cơ cấu chấp hành.
3. Mô hình phân tầng trong một hệ thống EtherCAT thực tế
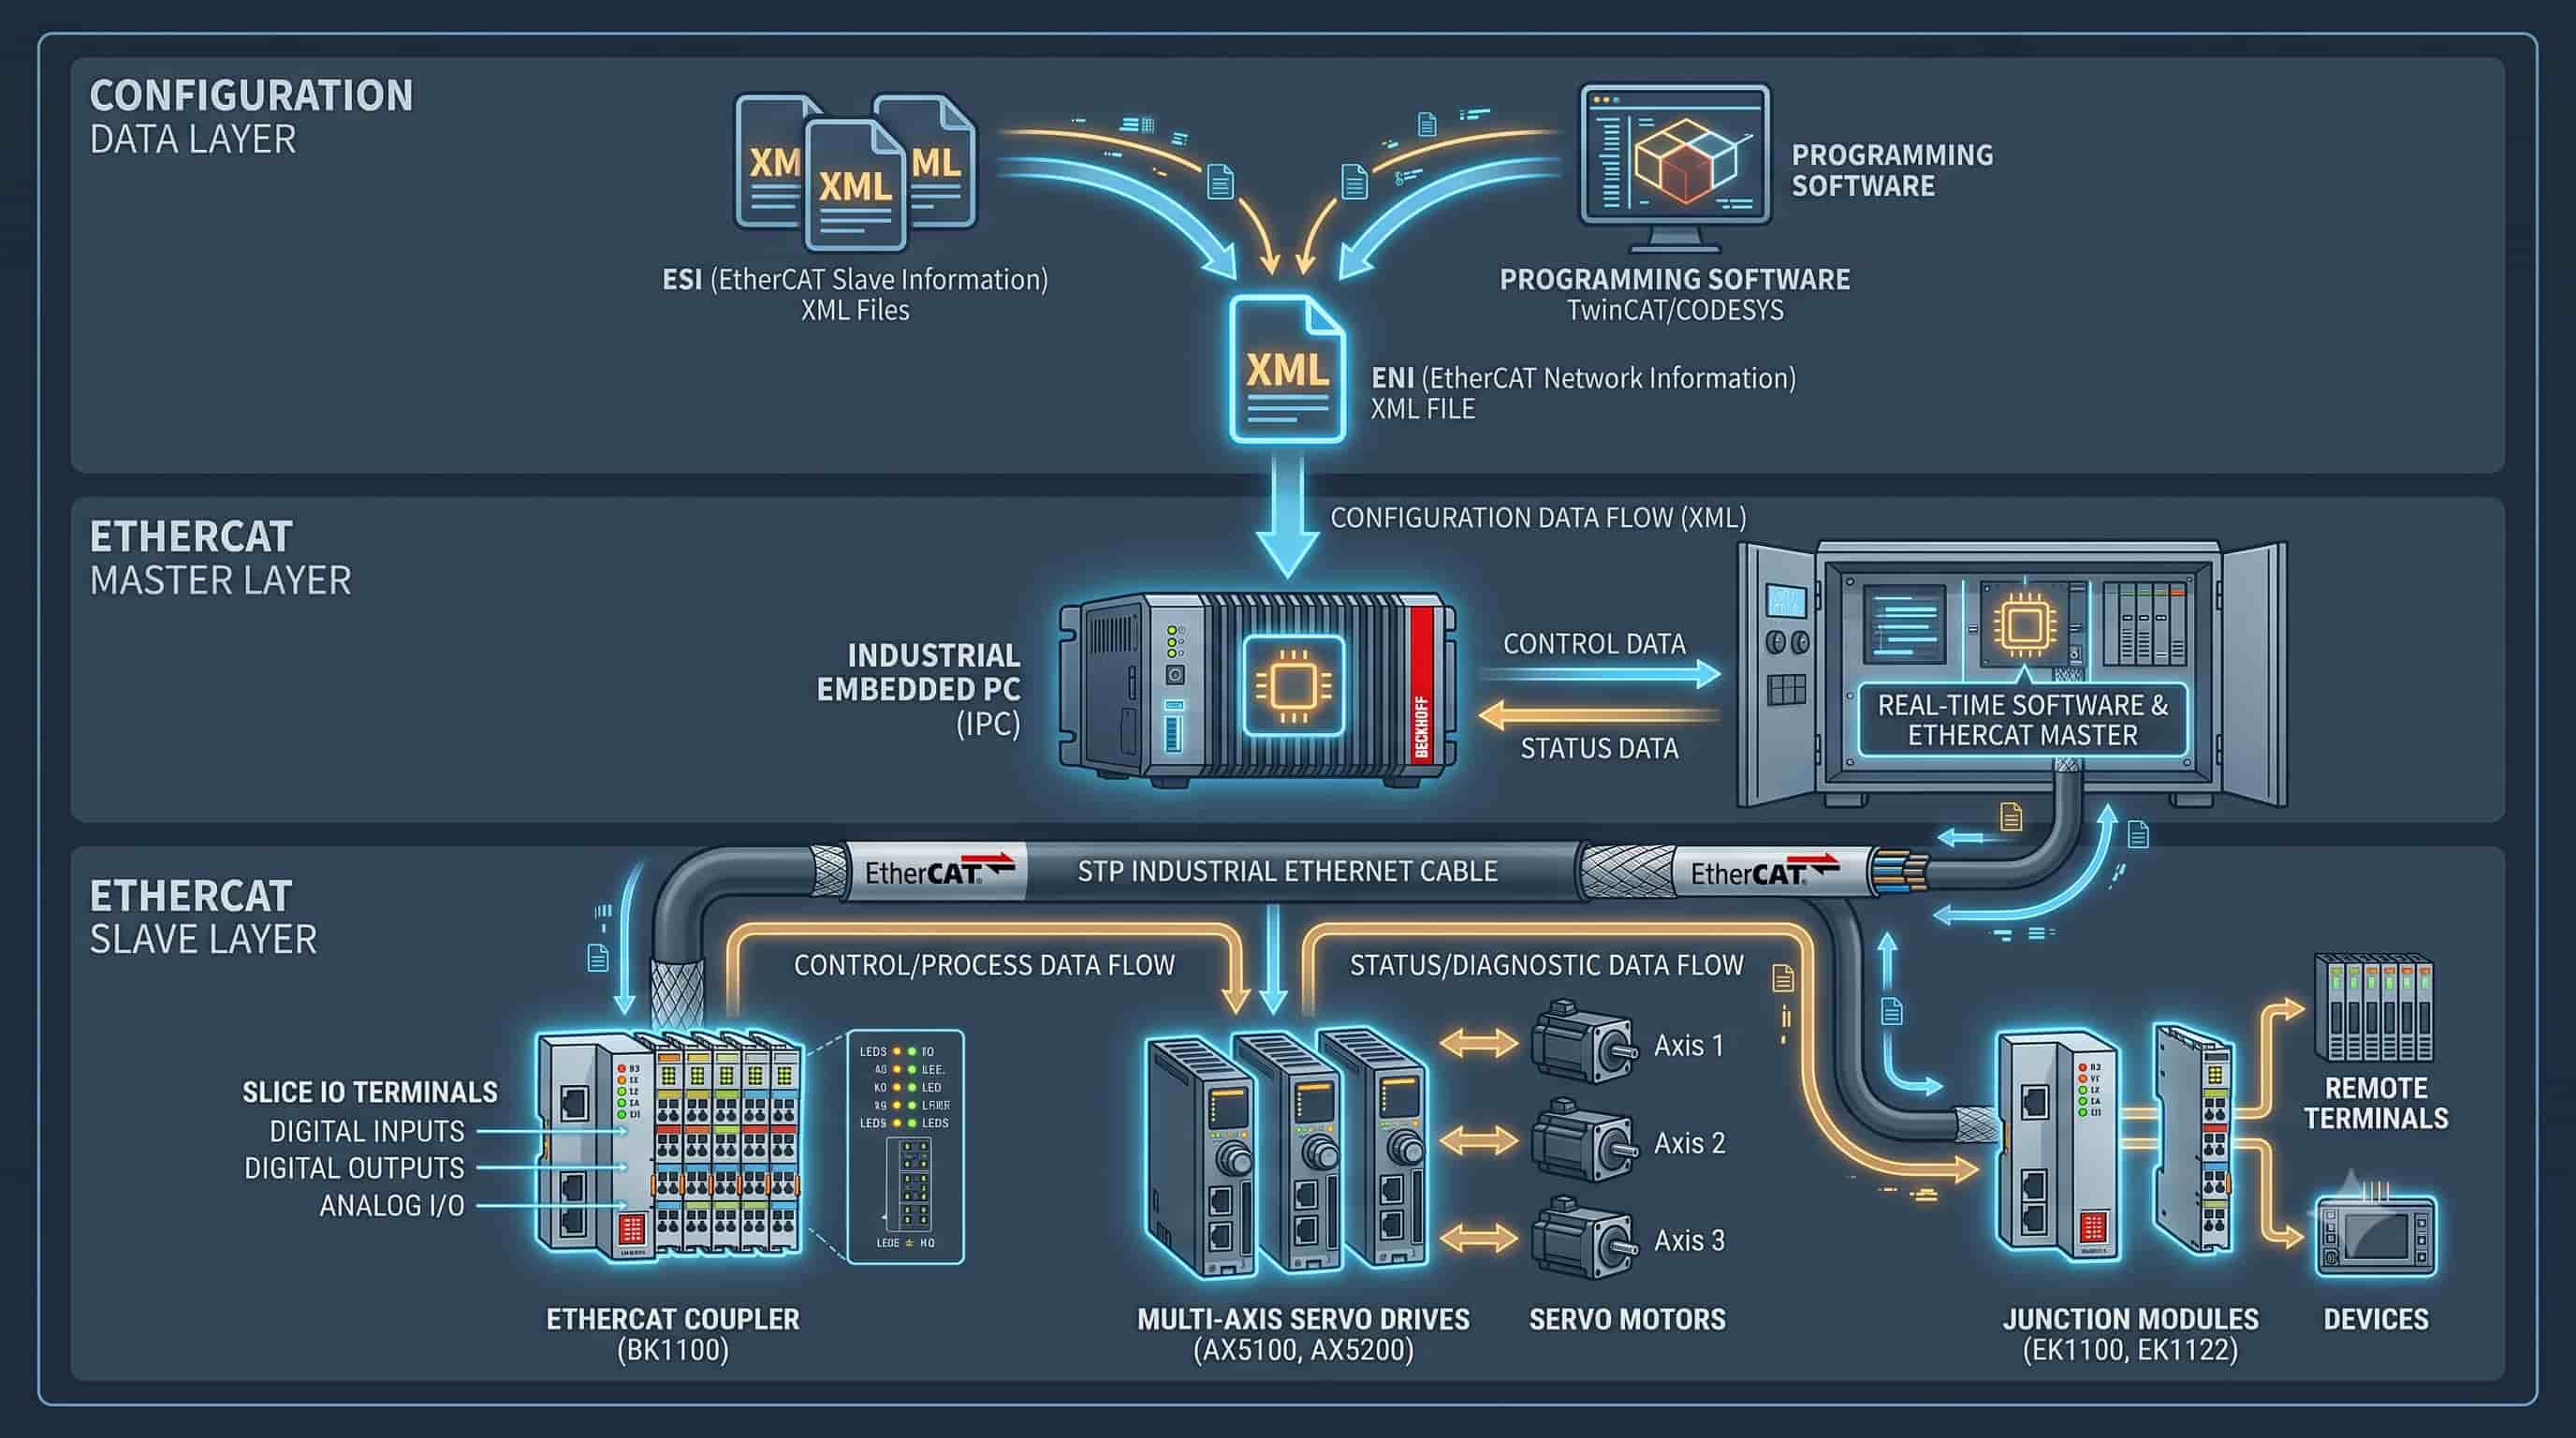
Thay vì mô tả một danh sách linh kiện rời rạc, một hệ thống mạng EtherCAT hoàn chỉnh trong nhà máy được tổ chức thành 4 phân tầng kỹ thuật được liên kết chặt chẽ:
3.1. EtherCAT Master
Master giữ vai trò điều hướng toàn bộ vòng quay dữ liệu của mạng. Ưu thế công nghệ của Beckhoff nằm ở việc tách rời hoàn toàn vai trò Master khỏi phần cứng
- Không yêu cầu bộ xử lý phụ trợ: Hệ thống không cần cắm thêm bo mạch truyền thông chuyên dụng đắt đỏ. Bất kỳ bo mạch PC công nghiệp nào sở hữu cổng mạng Ethernet tiêu chuẩn đều có thể trở thành trạm chủ.
- Thời gian thực hóa bằng phần mềm: Nhiệm vụ xử lý chu kỳ mạng được đảm nhiệm bởi nhân thời gian thực nằm trên hệ điều hành, tiêu biểu như nền tảng TwinCAT của Beckhoff hoặc các hệ thống điều khiển tương thích CODESYS.
3.2. EtherCAT Slave
Nếu như Master dựa vào sức mạnh tính toán của phần mềm, thì ở phía ngoài tủ điện, toàn bộ tốc độ lại được giao phó cho vi mạch phần cứng EtherCAT Slave Controller. Vi mạch này giải mã và chuyển tiếp luồng bit trực tiếp mà không cần chờ CPU nội bộ của thiết bị can thiệp.
Phân tầng này bao gồm 4 nhóm thiết bị chính:
- EtherCAT Coupler: Đóng vai trò làm trung chuyển, tiếp nhận dữ liệu từ đường cáp chính và chuyển đổi tín hiệu sang đường truyền nội bộ
- I/O Terminals: Các thanh ghép nối module nhỏ gọn phục vụ đọc/xuất tín hiệu số, tín hiệu Analog, cảm biến nhiệt, đo ứng suất hoặc xung mã hóa encoder.
- Drive & Servo: khả năng đồng bộ vị trí và mô-men xoắn tức thời
- Junction Modules: Linh hoạt phân tách đường bus chính thành các nhánh độc lập hoặc mở rộng bán kính kết nối giữa các cụm máy.
3.3. Phương tiện kết nối & Tiêu chuẩn cơ lý
Khác với các chuẩn bus cũ đòi hỏi đầu nối bấm trở đầu cuối phức tạp, EtherCAT khai thác đường truyền cáp xoắn 4 sợi (100BASE-TX) dễ tiếp cận:
- Cáp bọc giáp chống nhiễu (STP/SFTP): Lớp màng nhôm và lưới kim loại ngăn chặn hiện tượng méo tín hiệu phát sinh từ biến tần công suất lớn hoặc đường dây động cơ lân cận.
- Quy chuẩn tiếp xúc: Ứng dụng jack cắm RJ45 vỏ kim loại cho khu vực bên trong tủ điện nhằm chống rung giật cơ học, hoặc đầu nối tròn ren xoáy M12 mã D (IP67) khi đi dây trực tiếp ra môi trường ẩm ướt, dầu mỡ ngoài sàn máy.
3.4. Khung cấu hình mạng: Mối liên kết giữa ESI và ENI
Để hệ thống vận hành tự động mà không cần can thiệp thủ công từng địa chỉ IP hay gán chân vật lý:
- Hồ sơ định danh ESI (EtherCAT Slave Information): Bản mô tả phần cứng dưới dạng XML do nhà sản xuất phát hành kèm thiết bị, xác định rõ cấu trúc dữ liệu I/O, thời gian trễ nội tại và bảng biến tham số.
- Bản đồ điều phối mạng ENI (EtherCAT Network Information): File XML tổng hợp sinh ra từ phần mềm cấu hình (như TwinCAT) sau khi người dùng quét thực địa và phân bổ biến số. Khi khởi động, Master đọc tệp ENI này để tự động thiết lập trạng thái và chu kỳ hoạt động cho từng node mạng.
3.1. Dữ liệu cấu hình chuẩn hóa: Tệp ESI và Tệp ENI
- Tệp ESI (EtherCAT Slave Information - định dạng XML): "Chứng minh thư" kỹ thuật do nhà sản xuất cung cấp theo từng thiết bị Slave. ESI chứa đầy đủ danh mục tham số SDO, cấu trúc luồng PDO và các tính năng đồng bộ DC mà thiết bị hỗ trợ.
- Tệp ENI (EtherCAT Network Information - định dạng XML): "Bản thiết kế mạng" tổng thể. Sau khi kỹ sư quét phần cứng và gán biến trên phần mềm (như TwinCAT), hệ thống sẽ biên dịch toàn bộ dữ liệu thành một tệp ENI duy nhất. Master chỉ cần nạp tệp này khi khởi động là có thể kiểm soát chính xác sơ đồ mạng, địa chỉ vật lý và chu kỳ phân bổ bộ nhớ cho từng trạm.
3.4. Cáp truyền dẫn & Đầu nối công nghiệp
Hệ thống sử dụng cáp mạng Ethernet tiêu chuẩn (Cat5e hoặc Cat6). Trong điều kiện công nghiệp nhiều rung lắc và nhiễu từ:
- Cáp bọc kim (STP/SFTP): Lớp lưới chống nhiễu bảo vệ toàn vẹn tín hiệu trước sóng điện từ phát ra từ biến tần và động cơ lớn.
- Đầu nối chuyên dụng: Cổng RJ45 công nghiệp gia cố chống rung hoặc đầu nối tròn chuẩn M12 (IP67) chống nước, dầu mỡ khi đi dây trực tiếp ngoài khung máy.
4. Top 5 ưu điểm vượt trội của chuẩn EtherCAT
4.1. Tốc độ cực nhanh và đồng bộ thời gian thực
EtherCAT có thể cập nhật dữ liệu của 1.000 điểm I/O phân tán chỉ trong vòng 30 micro giây, hoặc điều khiển đồng bộ 100 trục servo chỉ trong 100 micro giây . Hệ thống sử dụng cơ chế Distributed Clocks (DC) giúp độ sai lệch đồng bộ giữa các trục chuyển động nhỏ hơn 1micro giây , đáp ứng hoàn hảo cho các bài toán Motion Control phức tạp.
4.2. Cấu hình mạng linh hoạt
EtherCAT không yêu cầu switch mạng công nghiệp đắt tiền giữa các trạm I/O. Bạn có thể tự do kết nối theo hầu hết các cấu trúc:
- Đường thẳng
- Cây
- Ngôi sao
- Vòng lặp dự phòng
Khả năng hỗ trợ Hot Connect cho phép cắm hoặc rút các cụm trạm thiết bị khi dây chuyền đang hoạt động mà không làm gián đoạn toàn bộ hệ thống.
4.3. Tối ưu chi phí phần cứng Master
Ở phía Master (bộ điều khiển trung tâm như IPC hoặc Embedded PC của Beckhoff), EtherCAT không đòi hỏi card giao tiếp chuyên dụng đắt đỏ. Bất kỳ cổng mạng Ethernet tiêu chuẩn (RJ45 thông thường) kết hợp với phần mềm thời gian thực như TwinCAT đều có thể biến thành một EtherCAT Master.
4.4. Chẩn đoán và định vị lỗi truyền thông nhanh chóng
Hệ thống EtherCAT tự động giám sát chất lượng truyền thông trên từng đoạn cáp. Khi xuất hiện lỗi suy hao tín hiệu hoặc đứt cáp, chip ESC sẽ ghi nhận số lượng lỗi và định vị chính xác vị trí bị lỗi giữa trạm A và trạm B, giúp đội ngũ bảo trì xử lý sự cố trong vài phút thay vì hàng giờ đồng hồ mò mẫm.
4.5. Tính mở và tương thích hệ sinh thái toàn cầu
Với sự bảo trợ của ETG, hàng nghìn nhà sản xuất biến tần, servo, cảm biến, robot hàng đầu thế giới (Beckhoff, Yaskawa, Omron, Festo, ABB...) đều tích hợp sẵn cổng EtherCAT, giúp các kỹ sư tự do tích hợp đa hãng mà không lo việc có tương thích hay không.
5. Bảng so sánh: EtherCAT vs. Profinet IRT vs. EtherNet/IP
Để các kỹ sư có cái nhìn trực quan khi lựa chọn giao thức cho dự án, dưới đây là bảng so sánh chi tiết giữa 3 chuẩn Ethernet công nghiệp phổ biến nhất:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
6. Các bước tiến công nghệ đột phá: EtherCAT P, FSoE và EtherCAT G
Không dừng lại ở chuẩn 100 Mbit/s ban đầu, Beckhoff tiếp tục thúc đẩy giới hạn của công nghệ với những cải tiến mang tính bước ngoặt:
6.1. EtherCAT P: One Cable Technology (OCT)
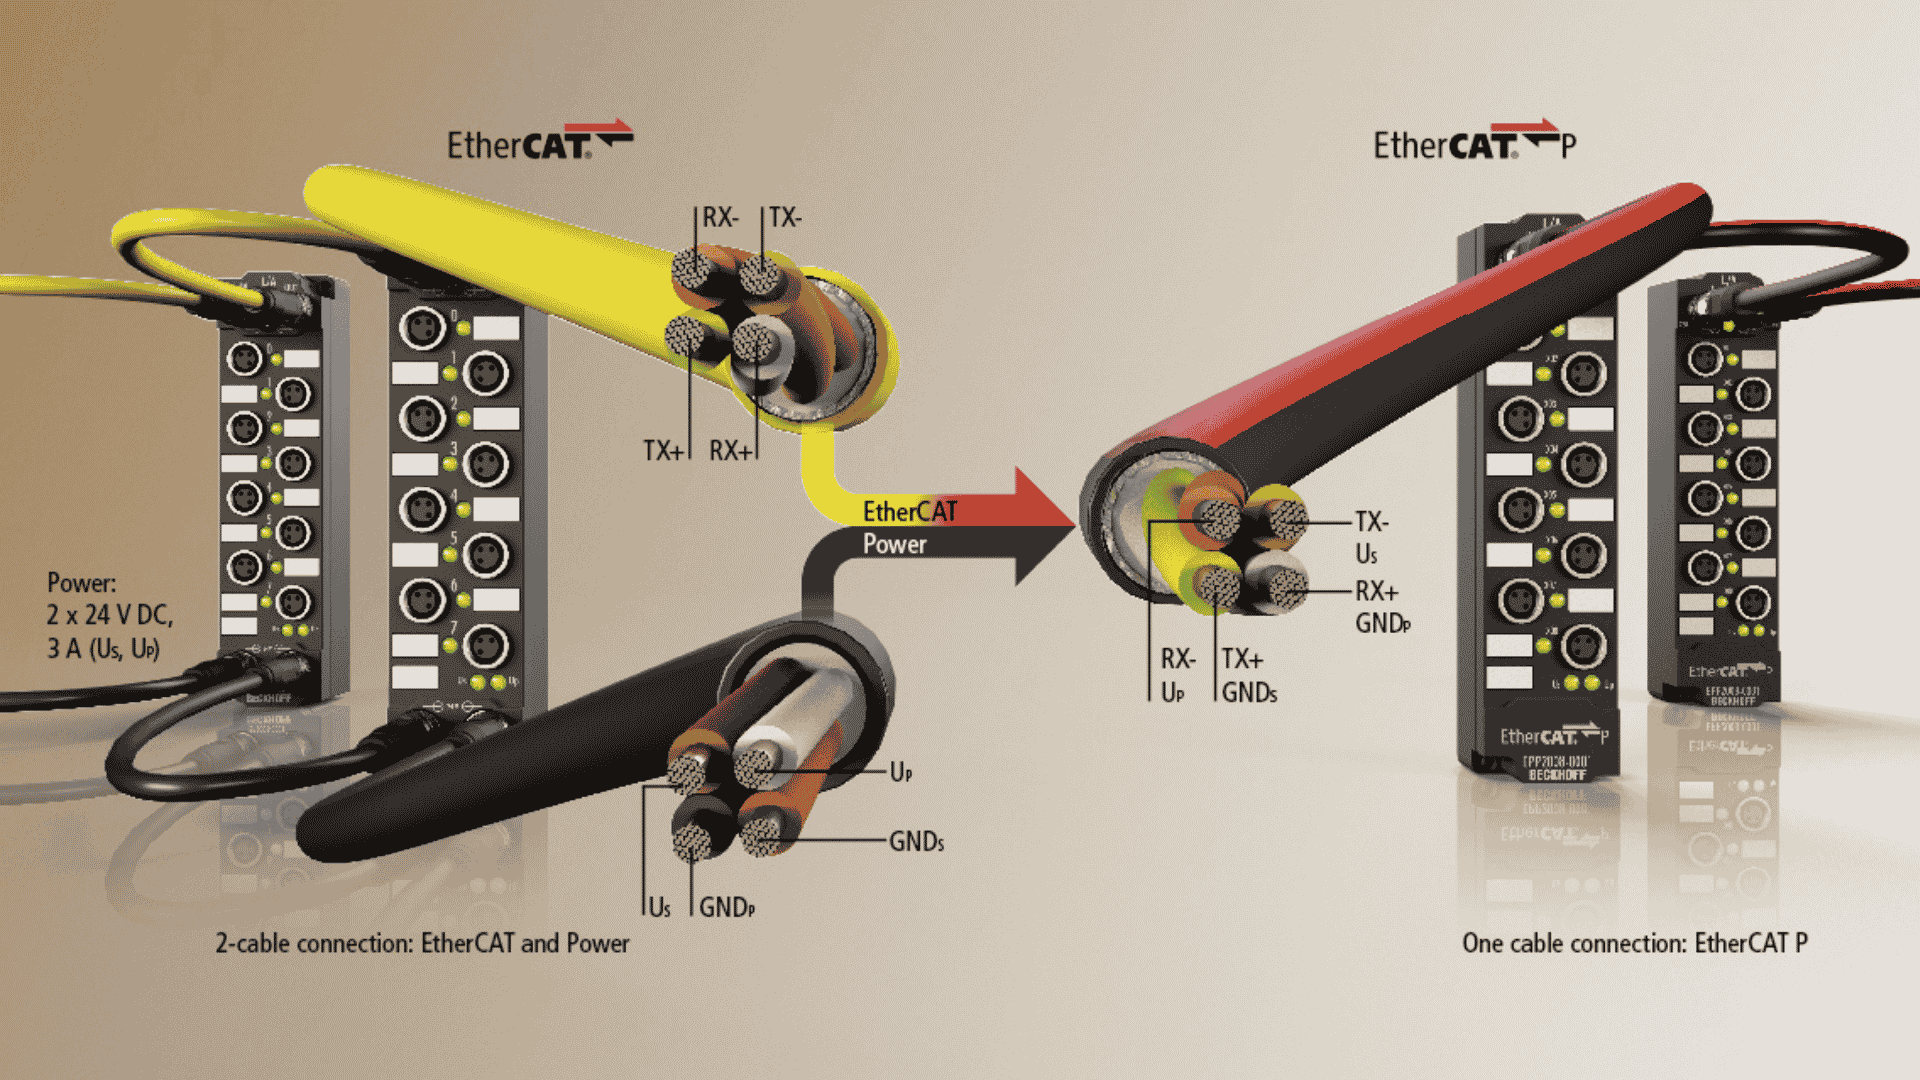
EtherCAT P kết hợp truyền thông EtherCAT siêu tốc và nguồn cấp 24V DC (US cho hệ thống và UP cho cơ cấu chấp hành) trên cùng một sợi cáp 4 lõi tiêu chuẩn.
- Lợi ích: Giảm chi phí dây cáp và nhân công đấu nối, loại bỏ tình trạng rối dây trong tủ điện và giảm đáng kể trọng lượng trên các cánh tay robot chuyển động.
6.2. Safety over EtherCAT (FSoE)
FSoE cho phép truyền đồng thời dữ liệu điều khiển thông thường và dữ liệu an toàn chức năng trên cùng một tuyến bus theo chuẩn IEC 61508 SIL 3 / ISO 13849-1 Cat. 4 Ple.
- Không cần đi riêng hệ thống dây cáp relay an toàn cồng kềnh.
- Tín hiệu nút dừng khẩn cấp (E-Stop), rèm quang (Light Curtain), cửa khóa an toàn đều được xử lý tập trung trong phần mềm TwinCAT.
6.3. EtherCAT G & EtherCAT G10: Tốc độ Gigabit cho tương lai
Để đáp ứng các ứng dụng ngốn băng thông dữ liệu khổng lồ như thị giác máy (Machine Vision), hệ thống đo lường kiểm thử 3D và các dòng máy gia công siêu chính xác, Beckhoff giới thiệu EtherCAT G (1 Gbit/s) và EtherCAT G10 (10 Gbit/s):
- Giữ nguyên cơ chế "Processing-on-the-fly".
- Tương thích ngược hoàn toàn với hệ thống EtherCAT 100 Mbit/s hiện có thông qua các module trung chuyển thông minh.
7. Giải pháp EtherCAT Beckhoff toàn diện tại SUN
Là đối tác đồng hành tin cậy của các kỹ sư và doanh nghiệp tự động hóa, SUN cung cấp hệ sinh thái giải pháp EtherCAT 100% chính hãng từ Beckhoff Automation với đầy đủ chứng nhận xuất xứ (CO/CQ), chính sách bảo hành tiêu chuẩn toàn cầu và dịch vụ hỗ trợ kỹ thuật chuyên sâu.
👉 Bạn đang tìm kiếm giải pháp nâng cấp hệ thống điều khiển hoặc tích hợp mạng EtherCAT chuẩn chính hãng cho dây chuyền máy móc? Liên hệ ngay với đội ngũ kỹ sư của SUN qua Fanpage hoặc Hotline để nhận tư vấn kỹ thuật chuyên sâu và báo giá thiết bị Beckhoff chính hãng nhanh nhất!


